tiếng Việt
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

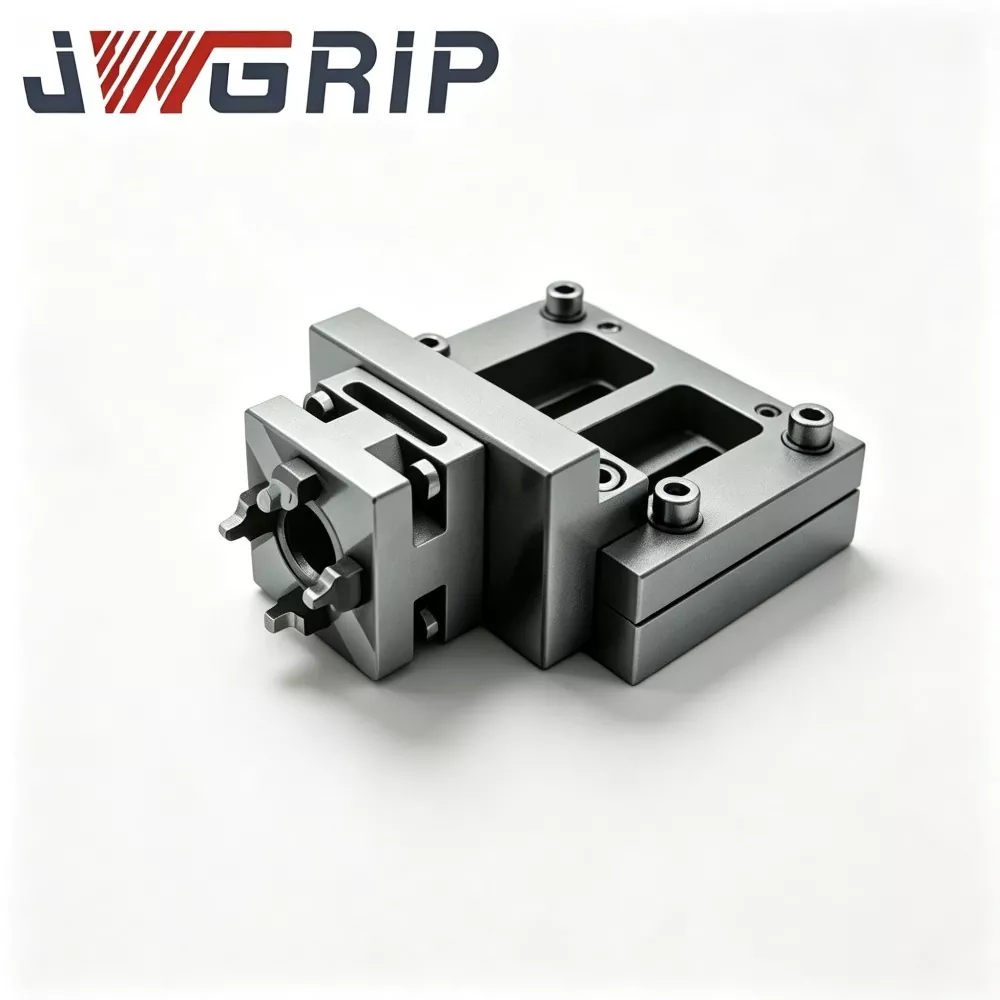
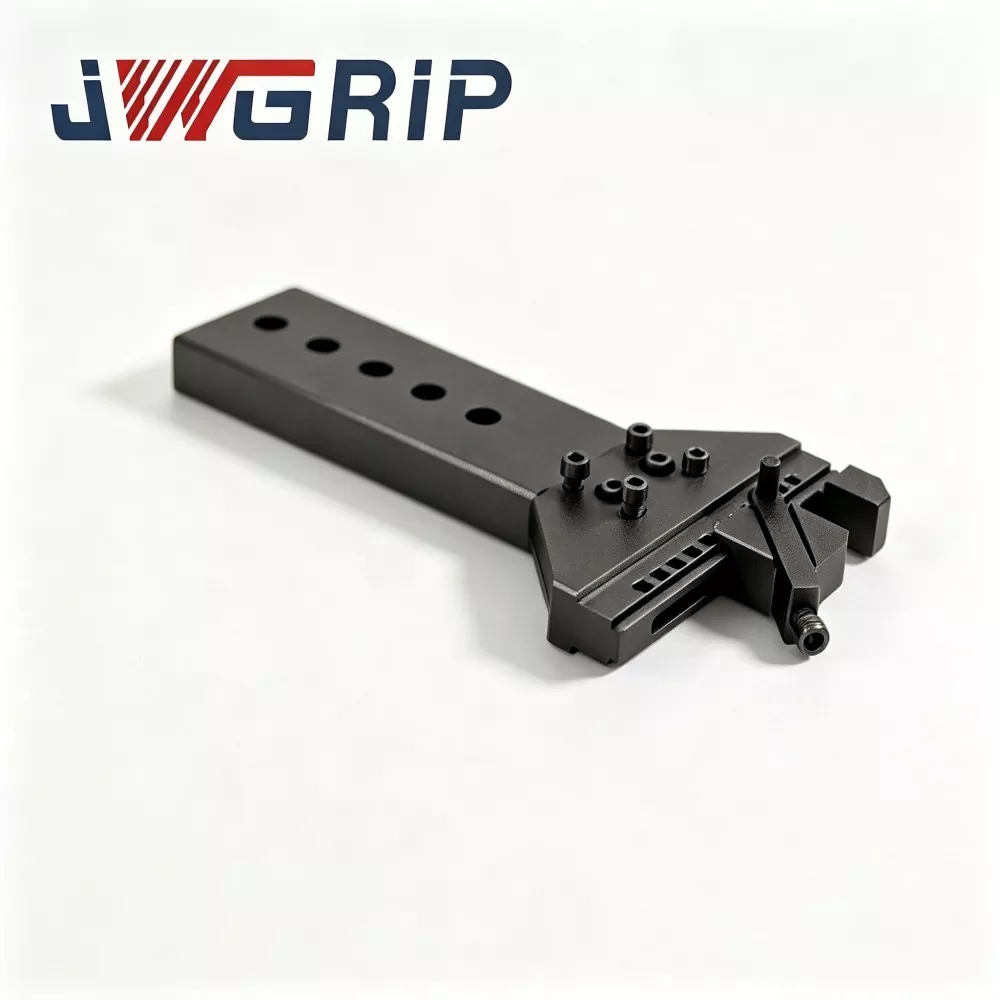
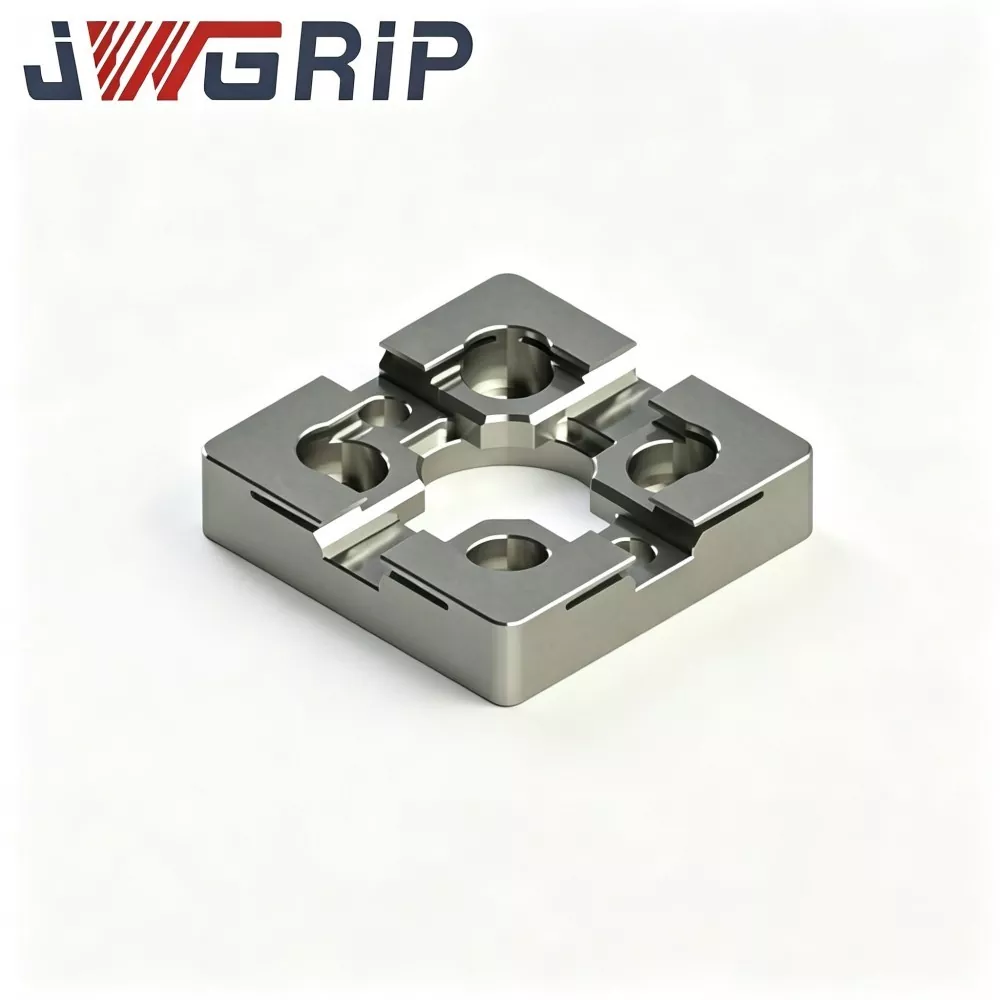

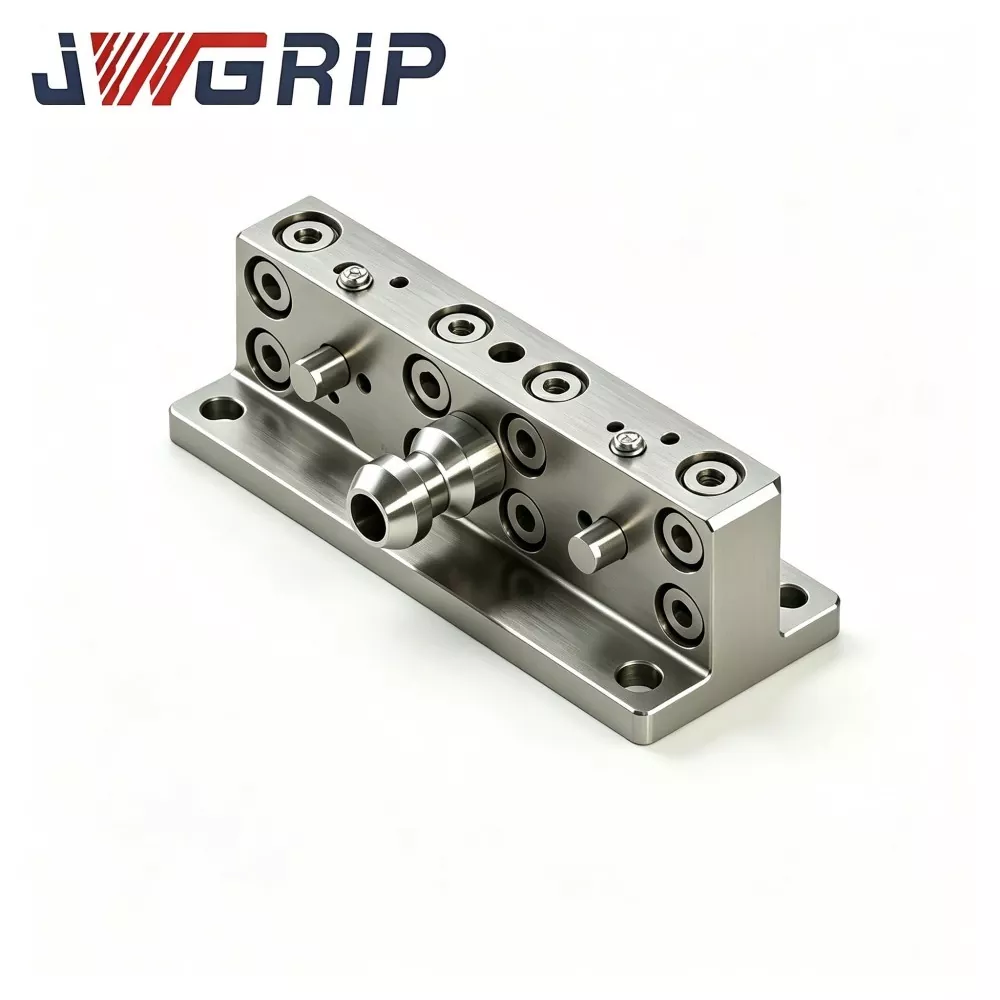
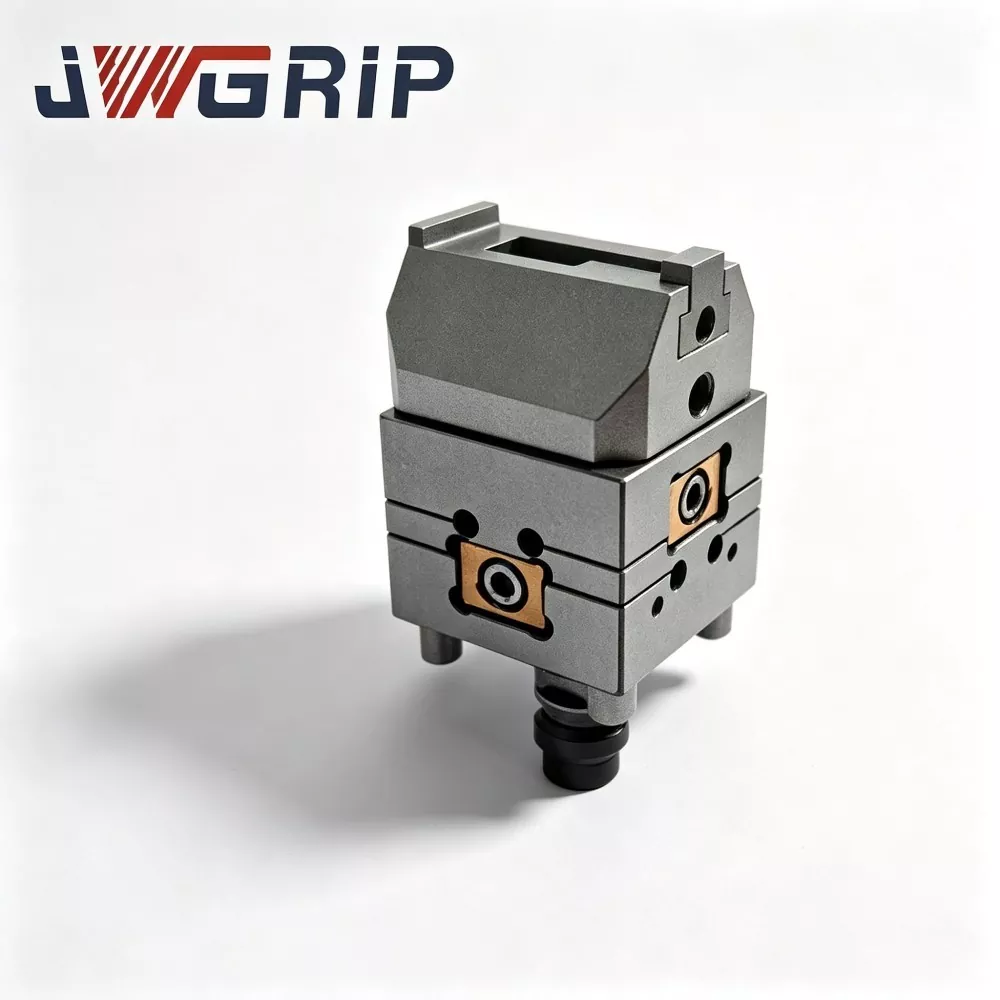
Cánh tay liên kết bản lề UPC cho Robot Thay đổi công cụ nhanh
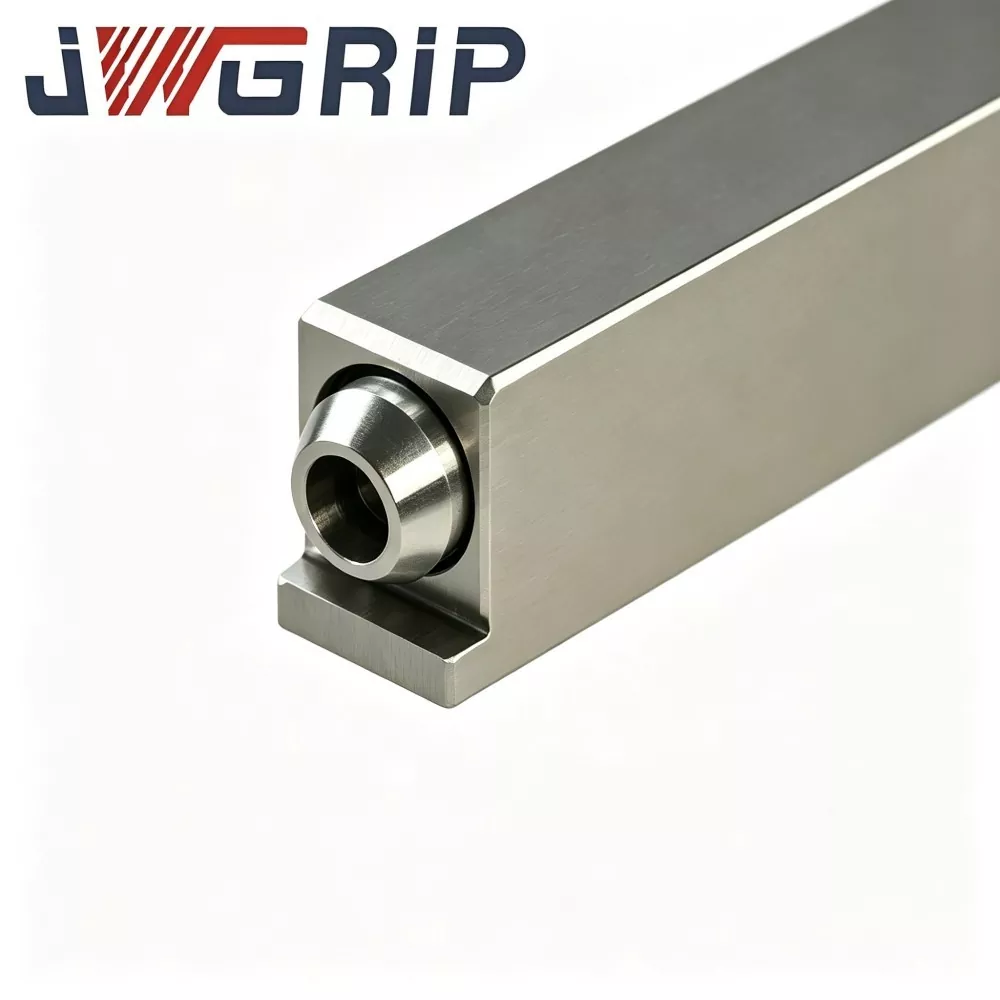
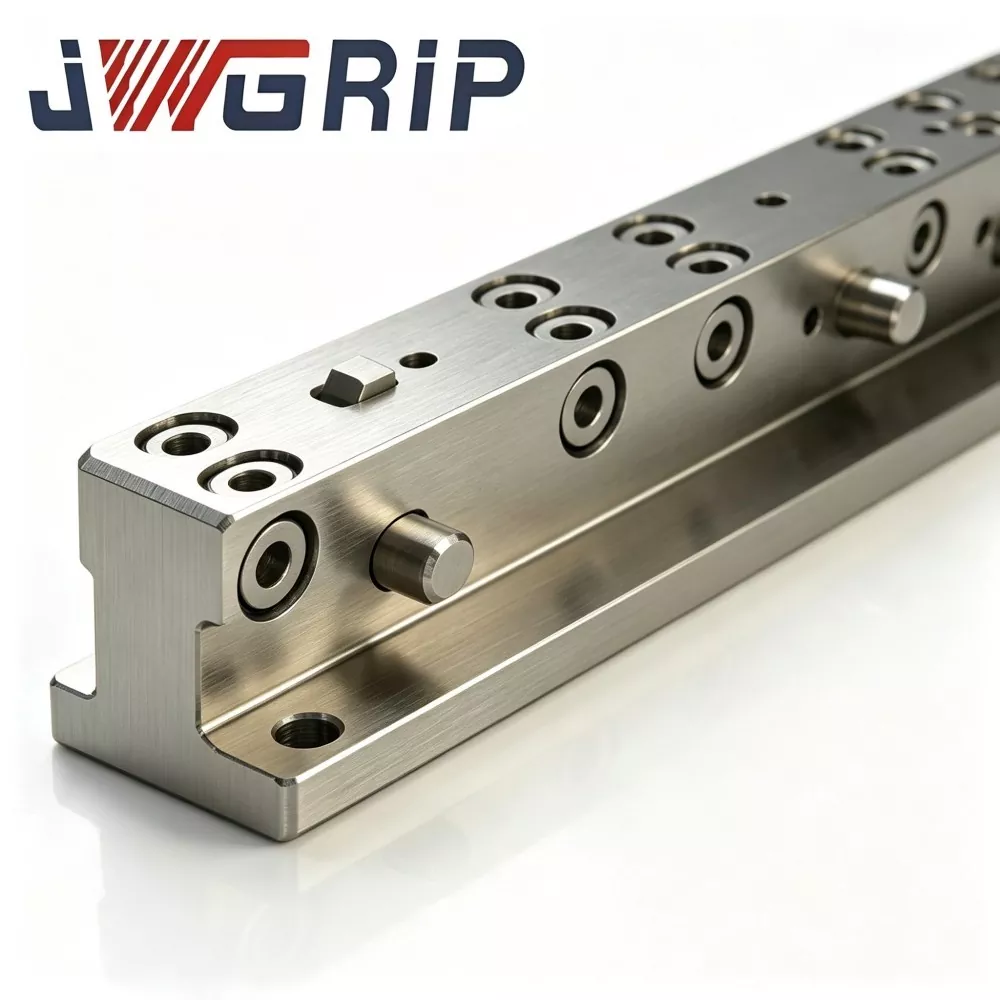
JWGRIP là Nhà xuất khẩu OEM chuyên nghiệp của Cánh tay liên kết bản lề UPC dành cho Bộ thay đổi công cụ thay đổi nhanh Robot tại Trung Quốc. Nó là thành phần kết nối cấu trúc cốt lõi được thiết kế đặc biệt để trao đổi vật cố định tự động của robot và các tế bào sản xuất linh hoạt CNC không người lái. Đóng vai trò là phương tiện truyền lực chính giữa bộ tác động đầu robot và bộ pallet điểm 0 UPC, cánh tay liên kết bản lề được tối ưu hóa này thực hiện khóa và mở khóa cơ học các pallet điểm 0 hoàn toàn thông qua chuyển động của trục robot, loại bỏ nhu cầu về các thiết bị dẫn động phụ trợ bằng khí nén và thủy lực bổ sung.
Cánh tay liên kết bản lề UPC dành cho Bộ thay đổi công cụ thay đổi nhanh rô-bốt sử dụng cấu trúc cơ khí liên kết bản lề được tối ưu hóa có độ chính xác cao, giúp chuyển đổi chuyển động tuyến tính của rô-bốt thành hành động kẹp và mở khóa pallet ổn định và đáng tin cậy. Được gia công từ thép kết cấu hợp kim cường độ cao, sản phẩm trải qua quá trình xử lý giảm ứng suất nghiêm ngặt sau khi gia công thô để loại bỏ ứng suất xử lý bên trong và đảm bảo độ ổn định kết cấu lâu dài.
Bề mặt khớp bản lề được hoàn thiện bằng phương pháp mài chính xác, cho phép chuyển động liên kết tuần hoàn trơn tru và khả năng chống mài mòn tuyệt vời. Được trang bị chức năng bù nổi, cánh tay liên kết có thể xử lý các lỗi định vị nhỏ lặp đi lặp lại trong quá trình lắp ghép robot, tránh hiệu quả tình trạng kẹt bộ phận và hư hỏng cấu trúc do sai lệch căn chỉnh nhỏ gây ra. Được áp dụng rộng rãi trong các xưởng sản xuất CNC tự động và xưởng sản xuất không chiếu sáng, nó cải thiện đáng kể tính ổn định và tính liên tục của các hoạt động trao đổi pallet không người lái trong chu kỳ dài.
Giải pháp thay đổi pallet robot truyền thống
1. Hầu hết các giải pháp đều dựa vào bình khí bên ngoài hoặc bộ truyền động thủy lực gắn trên mặt bích của rô-bốt để hoàn thành việc khóa và mở khóa điểm 0. Điều này làm tăng trọng lượng ở đầu cánh tay, yêu cầu bố trí thêm đường ống khí-lỏng và làm tăng nguy cơ rò rỉ và hỏng hóc.
2. Trong các ô sản xuất tự động hóa mật độ cao, quá nhiều đường ống ngoại vi sẽ cản trở quỹ đạo chuyển động của rô-bốt và thu hẹp không gian làm việc hiệu quả.
3. Các cánh tay kết nối cứng đơn giản không thể bù đắp cho những sai lệch vị trí nhỏ trong quá trình lắp ghép robot. Sai lệch vị trí nhỏ sẽ tạo ra ứng suất bất thường, kẹt cơ học và thậm chí gây hư hỏng vĩnh viễn cho các cấu trúc khóa pallet điểm 0, làm tăng thời gian ngừng hoạt động của thiết bị trong quá trình sản xuất tắt đèn.
Ưu điểm thiết kế cốt lõi
· Được chế tạo từ thép kết cấu hợp kim cường độ cao và được xử lý bằng phương pháp xử lý giảm ứng suất sau gia công thô để loại bỏ ứng suất bên trong do cắt gây ra
· Các bề mặt tiếp xúc của khớp bản lề được mài chính xác để đảm bảo chuyển động liên kết theo chu kỳ trơn tru và độ mòn của bộ phận bên dưới
· Chức năng nổi liên kết tích hợp giúp loại bỏ các lỗi căn chỉnh nhỏ do sai số định vị lặp lại của rô-bốt trong quá trình lắp ghép
· Hoạt động mở khóa pallet được điều khiển hoàn toàn bằng chuyển động của trục robot, loại bỏ phần cứng phụ trợ năng lượng chất lỏng
· Tương thích trực tiếp với các pallet không điểm dòng UPC tiêu chuẩn
Phản hồi từ nhiều nhà tích hợp tế bào tự động xác nhận rằng cánh tay liên kết này hợp lý hóa việc thiết lập cuối cánh tay robot, cắt giảm số lượng bộ phận phụ trợ ngoại vi và tăng cường độ tin cậy của việc hoán đổi pallet tự động trong quá trình sản xuất không giám sát trong chu kỳ dài.
Giá trị ứng dụng
Là một thành phần thực hiện chuyển đổi cơ học cho các bộ phận thay đổi nhanh của bộ phận cuối rô-bốt, Tay liên kết bản lề JWGRIP UPC cho Bộ thay đổi công cụ thay đổi nhanh rô-bốt được thiết kế có mục đích để ghép nối với các bộ thay đổi công cụ thay đổi nhanh rô-bốt tiêu chuẩn UPC. Nó giải quyết các thách thức về chuyển đổi xoay và tinh chỉnh tư thế bù trừ giữa ổ chứa dụng cụ và bộ phận tác động cuối của rô-bốt.
Trong chu kỳ thay đổi công cụ tự động của rô-bốt, độ lệch định vị gần như không thể tránh khỏi, được gây ra bởi dung sai định vị khớp của rô-bốt, độ lệch lắp đặt tạp chí công cụ và độ lệch của vật cố định dưới trọng lượng bản thân. Cấu trúc kết nối cố định cứng nhắc sẽ tạo ra tác động mạnh khắc nghiệt khi lắp ghép.
Hậu quả nhỏ: tấm thay đổi nhanh chóng bị mài mòn chốt định vị và kẹt đế
Hậu quả nghiêm trọng: hư hỏng bộ giảm tốc robot, phá hủy cụm khóa bên trong thay nhanh, rút ngắn tuổi thọ của toàn bộ hệ thống thay nhanh
Các liên kết cứng thông thường có khả năng bù nổi góc bằng 0, điều này đặt ra các yêu cầu cực kỳ nghiêm ngặt về độ chính xác khi lắp đặt thiết bị cố định. Ngay cả sai lệch lắp đặt nhỏ nhất cũng có thể gây ra lỗi lắp ghép tại chỗ và tắc nghẽn cơ học trong quá trình triển khai dự án.
Cánh tay liên kết bản lề JWGRIP sử dụng kiến trúc liên kết bản lề-xoay đặc biệt. Trong khi vẫn duy trì độ cứng kết cấu tổng thể cao, nó mang lại khả năng bù nổi có thể điều chỉnh được:
Bù đắp độ lệch vị trí trong quá trình lắp ghép và lực tác động cơ học đệm
Giảm bớt các yêu cầu về độ chính xác đối với robot và bộ thay đổi công cụ nhanh chóng
Nhận ra khả năng căn chỉnh đế công cụ tự thích ứng và các chuyển động lấy và nhả rô-bốt mượt mà
Cân bằng thông số kỹ thuật nhẹ và độ bền cơ học để đáp ứng giới hạn tải trọng cuối của robot
Cánh tay liên kết bản lề UPC cho Robot Bộ thay đổi công cụ thay đổi nhanh được sử dụng rộng rãi để chuyển đổi tạp chí công cụ, chuyển đổi quay đa công cụ và các tác vụ chọn và đặt pallet tự động. Nó làm giảm khối lượng công việc gỡ lỗi tại chỗ và tăng độ ổn định cũng như thời gian sử dụng của quy trình thay đổi nhanh chóng của rô-bốt. Nó đóng vai trò như một phụ kiện liên kết cơ học quan trọng để xây dựng các trạm làm việc thay đổi nhanh rô-bốt tuân thủ JWGRIP UPC.
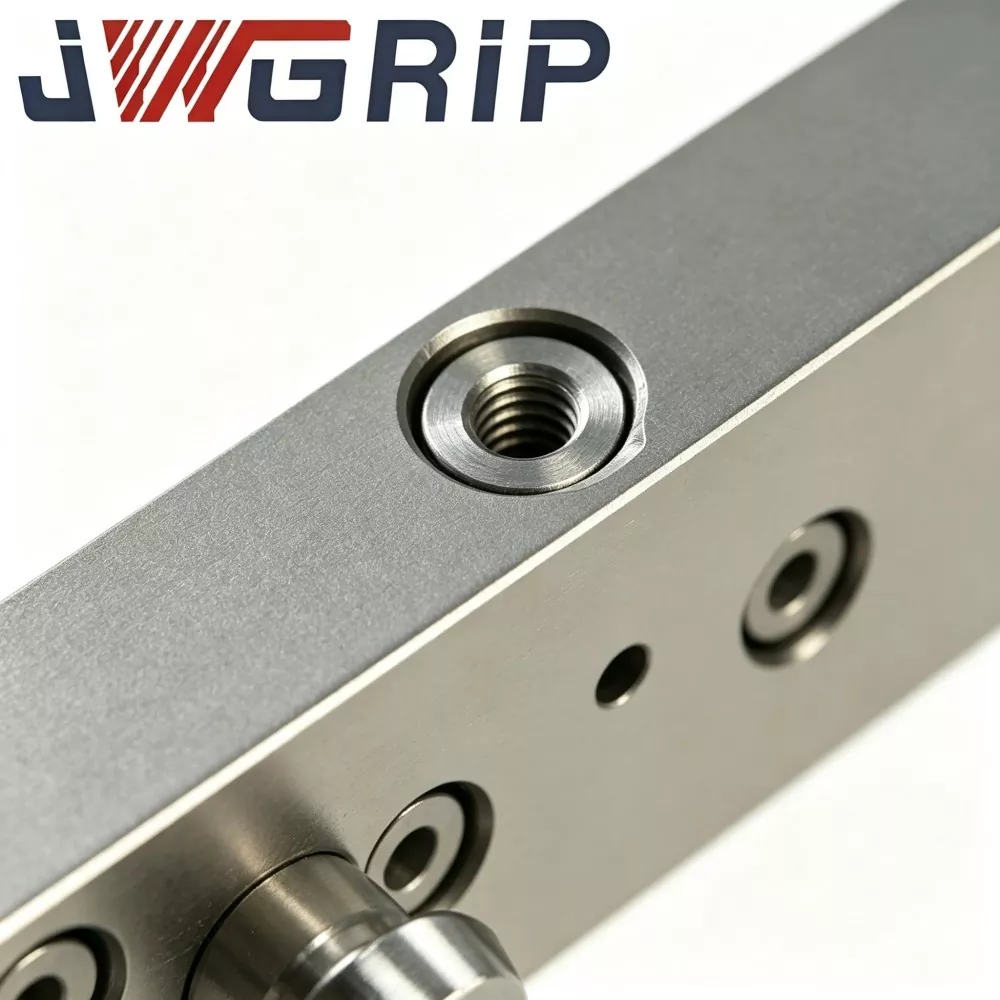
Bố cục kết cấu bên trong
Cánh tay liên kết bản lề JWGRIP UPC được lắp ráp từ nhiều mô-đun lõi: thân liên kết chính, khớp quay bản lề kép, mặt bích lắp ghép thay đổi nhanh theo tiêu chuẩn UPC, đế lắp, cấu trúc dừng giới hạn, cũng như cụm bịt kín bôi trơn.
Thân liên kết chính: hợp kim nhôm cấp hàng không vũ trụ có độ bền cao được gia công chính xác
Trục quay bản lề: thép hợp kim cường độ cao được xử lý bằng phương pháp tôi và tôi
Mỗi trục quay được trang bị ống lót chống mài mòn cộng với cấu trúc bịt kín chống bụi, ngăn chặn chất làm mát cắt, bụi xưởng và phoi kim loại đi vào các cặp ma sát quay
Một giao diện kết nối với mặt bích thay đổi công cụ thay nhanh robot; đầu đối diện kết nối với vật cố định phía hộp đựng dụng cụ hoặc bộ chuyển đổi dụng cụ
Cơ chế làm việc
1. Khi rô-bốt thực hiện chuyển động thay dụng cụ, bộ phận tác động cuối của rô-bốt sẽ điều khiển toàn bộ cánh tay liên kết.
2. Ở giai đoạn lắp ghép thay đổi nhanh, các khớp bản lề cho phép xoay nổi trong phạm vi góc được xác định trước để chống lại lỗi định vị và độ lệch khi lắp đặt thiết bị cố định. Bù nổi chỉ kích hoạt trong quá trình căn chỉnh đế.
3. Sau khi khóa thay nhanh hoàn tất, cấu trúc dừng giới hạn sẽ khớp và khóa các khớp bản lề. Cánh tay liên kết chuyển sang trạng thái cứng nhắc với tất cả chuyển động xoay bị vô hiệu hóa, đảm bảo tư thế dao ổn định trong suốt quy trình gia công tiếp theo.
Điểm mạnh cạnh tranh cốt lõi
1. Thiết kế bù trừ bản lề nổi ±3° Hấp thụ độ lệch định vị của rô-bốt và độ lệch khi lắp thiết bị cố định, đệm lực va chạm khi lắp đế. Ngăn ngừa hư hỏng do va chạm mạnh đối với các tấm thay đổi nhanh và bộ giảm tốc rô-bốt, đồng thời giảm bớt các tiêu chuẩn về độ chính xác khi lắp đặt tại chỗ.
2. Cấu hình vật liệu lai nhẹ nhưng có độ bền cao Hợp kim nhôm có độ bền cao cấp hàng không vũ trụ dành cho thân liên kết giúp giảm gánh nặng tải trọng cuối của rô-bốt. Trục bản lề bằng thép hợp kim được xử lý nhiệt mang lại khả năng chống mài mòn và chống xoắn tuyệt vời, tạo sự cân bằng tối ưu giữa trọng lượng nhẹ và độ tin cậy của kết cấu.
3. Cơ chế dừng giới hạn tích hợp tự hoạt động Mức độ tự do của cánh xoay tự động khóa ngay sau khi hoàn thành việc lắp ghép và khóa. Duy trì độ cứng hoàn toàn ở trạng thái gia công và loại bỏ hiện tượng rung lắc dụng cụ. Nó kết hợp bù nổi pha lắp ghép và độ cứng cao của pha xử lý trong một thiết bị.
4. Cụm ống lót trục quay được làm kín bằng bụi Cách ly các mảnh kim loại, chất lỏng cắt và bụi nhà máy. Tránh tắc nghẽn cặp quay bản lề và mài mòn nhanh. Phù hợp với môi trường gia công khắc nghiệt tại xưởng và kéo dài tuổi thọ của cánh tay liên kết.
5. Giao diện lắp ghép mặt bích thông số UPC tiêu chuẩn Kết nối liền mạch với bộ thay đổi công cụ thay đổi nhanh robot JWGRIP UPC mà không cần thực hiện thêm công việc sửa đổi mặt bích. Lắp đặt và thay thế đơn giản, tương thích với các giải pháp thay đổi nhanh đầu robot phổ biến trên thị trường.
6. Dịch vụ tùy chỉnh phi tiêu chuẩn OEM linh hoạt Độ dài cánh tay, góc bù xoay, cách bố trí lỗ lắp mặt bích và khả năng chịu tải định mức đều có thể được điều chỉnh. Các giải pháp tùy chỉnh hỗ trợ các mô hình robot khác nhau và các yêu cầu bố cục tạp chí công cụ khác nhau.
Kịch bản ứng dụng
1. Máy trạm tự động hóa linh hoạt FMS Robot triển khai chuyển mạch quay tự động cho nhiều đồ đạc và pallet. Được kết hợp với bộ thay đổi công cụ thay đổi nhanh JWGRIP UPC, nó khắc phục được những khó khăn trong việc căn chỉnh đế gắn do quá trình cài đặt tạp chí công cụ tạo ra.
2. Các ô xếp và dỡ hàng của robot CNC Robot xử lý các pallet cố định để chuyển pallet trong máy. Cánh tay liên kết bản lề hấp thụ tác động lắp ghép và cải thiện tính liên tục và ổn định cho các hoạt động chuyển đổi sản xuất.
3. Trạm chuyển đổi vùng đệm ổ chứa công cụ robot Robot liên tục tìm nạp các công cụ đa dạng từ ổ chứa nhiều công cụ. Chịu đựng lỗi cài đặt tạp chí công cụ và giảm tần suất lỗi lắp ghép.
4. Dây chuyền sản xuất tự động chuyển đổi khuôn và vật cố định Thực hiện việc hoán đổi tự động cho khuôn, vật chèn khuôn và đồ gá lắp. Giảm lao động gỡ lỗi tại chỗ và rút ngắn chu kỳ vận hành máy trạm.
5. Trang bị thêm cho thiết bị tự động hóa không đạt tiêu chuẩn Thêm chức năng tương thích nổi cho các bộ phận tác động cuối của rô-bốt hiện có. Không cần phải thay thế toàn bộ bộ lắp ráp thay nhanh.
Các bước cài đặt
1. Trước khi lắp đặt, hãy lau sạch các bề mặt tiếp xúc của mặt bích thay nhanh UPC và mặt bích tiếp giáp tay đòn liên kết. Loại bỏ phoi và ô nhiễm dầu, đạt được bề mặt phẳng. Ngăn chặn sự căng thẳng thêm ở khớp bản lề do lắp nghiêng.
2. Vặn chặt các bu lông kết nối mặt bích theo đúng giá trị mô-men xoắn quy định. Cấm buộc chặt quá mô-men xoắn để tránh biến dạng cánh tay liên kết và kẹt bản lề.
3. Sau khi lắp ráp, xoay tay liên kết bằng tay để kiểm tra chuyển động của bản lề chạy trơn tru mà không bị kẹt. Xác nhận cấu trúc limit-stop hoạt động bình thường.
4. Hoàn thành quá trình gỡ lỗi hướng dẫn robot. Cấu hình tốc độ tiếp cận lắp ghép hợp lý. Cấm lắp ghép tác động mạnh ở tốc độ cao, để tránh vượt quá góc bù bản lề và rủi ro quá tải cơ chế.
5. Sau khi hoàn tất quy trình khóa thay đổi nhanh, hãy xác minh rằng cơ chế dừng giới hạn đã khóa tự do xoay cánh tay liên kết và không có dao động nào tồn tại, sau đó bạn có thể bắt đầu thực hiện các công việc hoặc gia công.
6. Thực hiện bảo trì định kỳ: bôi trơn các điểm bôi trơn trục bản lề đúng lịch trình. Loại bỏ phoi tích tụ xung quanh các bộ phận bịt kín trục. Kiểm tra tình trạng mòn của ống lót khi hoạt động xoay bản lề trở nên chậm chạp.
7. Không bao giờ thực hiện các thao tác cắt hoặc xử lý tải nặng trước khi khóa thay nhanh hoàn tất. Bảo vệ các khớp bản lề khỏi tải trọng mô-men xoắn ngang và ngăn ngừa hư hỏng vĩnh viễn ở cánh tay liên kết.
Hướng dẫn chẩn đoán và giải quyết lỗi
1. Hiện tượng lỗi: Thường xuyên xảy ra lỗi lắp ghép và kẹt cơ học trong quá trình thay đổi nhanh robot
Nguyên nhân có thể: phạm vi bù xoay bản lề không đủ; độ lệch đường dẫn robot quá mức; lắp mặt bích lệch; mảnh kim loại mắc kẹt trong trục bản lề
Biện pháp đối phó: Xác nhận hiệu suất xoay bản lề bình thường; tối ưu hóa quỹ đạo chuyển động của robot; hiệu chỉnh lại độ song song của mặt bích; làm sạch các mảnh vụn xung quanh khu vực bịt kín trục
2. Hiện tượng lỗi: Công cụ bị lung lay sau khi khóa thao tác
Nguyên nhân có thể: cơ chế giới hạn dừng tham gia không đầy đủ; Bộ thay đổi công cụ thay nhanh UPC không được khóa hoàn toàn; bu lông lắp mặt bích bị lỏng
Biện pháp khắc phục: Kiểm tra sự ăn khớp hoàn toàn của kết cấu dừng; kiểm tra kỹ trạng thái khóa thay đổi nhanh UPC; bu lông kết nối mặt bích mô-men xoắn lại
3. Hiện tượng lỗi: Khớp bản lề bị cứng hoặc kẹt hoàn toàn
Nguyên nhân có thể: phoi & chất làm mát cắt xuyên qua ống lót bản lề; mòn thành phần ống lót; biến dạng trục quay
Biện pháp đối phó: Tháo rời và loại bỏ các chất gây ô nhiễm bản lề bên trong; thay thế ống lót bị mòn; thay thế hoàn toàn cánh tay liên kết nếu xuất hiện biến dạng trục
4. Hiện tượng lỗi: Biến dạng cánh tay liên kết hoặc hư hỏng vết nứt
Nguyên nhân có thể: tải vận hành vượt quá tải tối đa định mức; tác động lắp ghép dữ dội; mô-men xoắn cắt được áp dụng trong điều kiện bản lề không khóa
Biện pháp đối phó: Ngừng sử dụng và thay thế cánh tay liên kết; đánh giá lại các thông số tải thực tế; đảm bảo hoàn thành khóa thay đổi nhanh trước khi khởi động gia công
Sắp xếp đóng gói và vận chuyển
Xử lý chống gỉ bề mặt được áp dụng cho mọi cánh tay liên kết bản lề JWGRIP UPC. Các vị trí trục bản lề được bôi mỡ chống gỉ, sau đó từng bộ phận được đóng gói riêng bằng túi bảo vệ PE.
Các đơn hàng số lượng nhỏ được đóng gói bằng thùng carton chắc chắn. Các đơn đặt hàng dự án số lượng lớn sử dụng vỏ gỗ chống sốc được trang bị vật liệu đệm đệm, giúp bảo vệ mặt bích và cụm xoay bản lề khỏi hư hỏng khi vận chuyển.
Các tài liệu kỹ thuật lắp đặt và vận hành đầy đủ được đính kèm trong mỗi lô hàng.
Thời gian sản xuất tiêu chuẩn: 10-17 ngày làm việc. Các thông số kỹ thuật tiêu chuẩn được lựa chọn duy trì lượng hàng sẵn sàng vận chuyển.
Đánh giá mẫu miễn phí có sẵn; chi phí vận chuyển hàng mẫu cần phải được thực hiện bởi người mua.
Các đơn đặt hàng OEM không tùy chỉnh hỗ trợ sửa đổi chiều dài cánh tay, góc bù cũng như cách bố trí lỗ mặt bích.
Hỗ trợ sau bán hàng
Tài liệu kỹ thuật và hướng dẫn trực tuyến từ xa được cung cấp cho các vấn đề về cài đặt và vận hành.
Bạn có thể mua độc lập các phụ tùng thay thế như ống lót bản lề để thay thế tại hiện trường.
Đối với các đơn đặt hàng dự án số lượng lớn, dịch vụ vận hành tại chỗ có trả tiền có thể được sắp xếp theo yêu cầu.
Câu hỏi thường gặp
Câu hỏi 1: Cánh tay liên kết bản lề JWGRIP UPC có thể chịu mô-men xoắn gia công không?
Trả lời: Không. Cánh tay liên kết bản lề UPC dành cho Bộ thay đổi công cụ thay đổi nhanh Robot chỉ mang lại khả năng bù nổi cho giai đoạn lắp ghép thay đổi nhanh. Sau khi khóa, cấu trúc limit-stop sẽ khóa mọi chuyển động của xích đu. Tải trọng cắt gia công phải được chịu hoàn toàn bởi bộ thay đổi công cụ thay đổi nhanh JWGRIP UPC. Các khớp bản lề không bao giờ được đảm nhận mômen cắt.
Câu hỏi 2: Nâng cấp góc bù xoay có khả thi không?
Đáp: Thông số kỹ thuật tiêu chuẩn đi kèm với khả năng bù dao động ±3°. Góc bù lớn hơn có thể được thực hiện thông qua dịch vụ tùy chỉnh OEM. Xin lưu ý rằng góc bù mở rộng sẽ làm giảm độ cứng kết cấu tổng thể, do đó, việc đánh giá tải trọng cuối của robot sẽ được yêu cầu tương ứng.
Câu hỏi 3: Nó có hỗ trợ các tấm thay đổi nhanh robot không phải UPC của bên thứ ba không?
A: Phiên bản tiêu chuẩn sử dụng giao diện mặt bích tiêu chuẩn UPC. Bố trí lỗ mặt bích tùy chỉnh có thể được xử lý để thích ứng với các hệ thống thay đổi nhanh thay thế.
Câu hỏi 4: Ống lót bản lề bị mòn có thể thay thế riêng được không?
Đ: Vâng. Ống lót được định nghĩa là các bộ phận dự phòng có thể đeo được và có thể được mua và hoán đổi riêng lẻ. Nếu trục quay bị biến dạng thì cần phải thay thế toàn bộ cánh tay liên kết.
Câu 5: Cánh tay liên kết này có phù hợp với các ứng dụng robot có tải trọng nặng không?
A: Model tiêu chuẩn hỗ trợ tải trọng cuối tối đa của robot là 80 kg. Nên chọn biến thể tùy chỉnh được gia cố cho các tình huống tải nặng. Luôn xác nhận xếp hạng tải cuối của rô-bốt trước khi lựa chọn cuối cùng.
Điểm tham chiếu lựa chọn
Cánh tay liên kết bản lề JWGRIP UPC hoạt động như phần cứng cơ khí chuyển tiếp nổi cho các hệ thống thay đổi nhanh robot. Giá trị cốt lõi của nó nằm ở việc bù đắp tác động sai lệch vị trí ở giai đoạn lắp ghép và giảm độ khó gỡ lỗi cho các trạm làm việc tự động hóa robot.
Trước tiên, hãy xác nhận xếp hạng tải cuối thực tế của robot; không bao giờ vượt quá khả năng tải định mức của sản phẩm.
Xác minh mặt bích lắp ghép phù hợp với thông số kỹ thuật tiêu chuẩn UPC.
Đối với các dự án có độ lệch lắp đặt thiết bị cố định lớn, bạn có thể xem xét góc bù xoay lớn hơn được tùy chỉnh, trong khi đó độ cứng kết cấu tổng thể phải được đánh giá một cách toàn diện.
Ưu tiên các đơn vị hoàn thiện được trang bị niêm phong chống bụi và cấu trúc dừng giới hạn tích hợp. Tránh các phiên bản liên kết đơn giản không được bảo vệ vì bản lề sẽ bị mòn nhanh trong môi trường xưởng bụi bặm, đầy chip.
Danh mục liên quan
Gửi yêu cầu
Thông tin liên lạc
-
Địa chỉ
Số 44, Đường Doanh nhân Daning, Thị trấn Humen, Thành phố Đông Quan, Tỉnh Quảng Đông, Trung Quốc
-
điện thoại
-
E-mail
Chào mừng bạn gửi yêu cầu tới JWGRIP. Đội ngũ kỹ thuật và bán hàng chuyên nghiệp của chúng tôi sẽ cung cấp lựa chọn vật cố miễn phí, thiết kế giải pháp tùy chỉnh và báo giá chính xác.
Tin tức Khuyến nghị